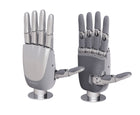
- Configurație antropomorfă cu cinci degete, pentru prinderi ferme (force-closure) și prinderi de precizie între degete
- Percepție multidimensională care combină semnale tactile, de forță și vizuale
- Prindere adaptivă și executarea sarcinilor pentru obiecte de forme variate
- Design integrat care reunește acționarea, transmisia, detecția și controlul
- Construcție ușoară (~800 g raportat), care păstrează echilibrul și mișcarea brațului
- Sarcină utilă nominală considerabilă, de aproximativ 5 kg
- Conceput pentru integrare ușoară pe platforme umanoide și de AI încorporată
- Potrivit pentru cercetări privind planificarea prehensiunii, detectarea alunecării și învățarea automată


Descriere
Casbot Handle L1 este o mână robotică antropomorfă cu cinci degete, concepută ca efector final pentru roboți umanoizi și platforme de operare cu inteligență încorporată. Prezentată la World Robot Conference din China ca mână dexteră ușoară, aduce interacțiunea de tip uman pe corpurile robotice, coordonând mișcarea degetelor pentru prinderi stabile prin închidere de forță, prinderi de precizie de tip pensă și repoziționarea controlată a obiectelor.
Casbot reunește acționarea, transmisia, senzorii și controlul într-o singură unitate strâns integrată, păstrând mâna compactă și ușor de utilizat. Percepția multidimensională, bazată pe informații tactile, de forță și vizuale, permite prinderea adaptivă și execuția fiabilă atunci când obiectele diferă ca formă, distribuție a greutății sau aderență a suprafeței. Cu o greutate raportată de aproximativ 800 g per mână și o sarcină nominală de circa 5 kg, L1 menține masa distală redusă, astfel încât brațele robotice își păstrează echilibrul și mișcarea fluidă, manipulând totodată sarcini consistente.
Ca nivel standard al gamei Handle L1, se potrivește integratorilor și echipelor care vor o mână dexteră gata de montat pentru preluarea și plasarea obiectelor cu geometrii variate, manipularea uneltelor de zi cu zi și manipularea cu contact intens, precum și pentru cercetarea în planificarea prinderii, detectarea alunecării și controlul bazat pe învățare.
Caracteristici
Specificații tehnice
| Model | Handle L1 |
|---|---|
| Marcă | Casbot |
| Tip | Mână robotică dexteră cu cinci degete |
| Greutatea unei mâini | Aproximativ 800 g (valoare raportată) |
| Sarcină utilă nominală | Aproximativ 5 kg (valoare raportată) |
| Percepție | Multidimensională: tactilă, de forță și vizuală |
Domenii de utilizare
Întrebări frecvente
Prețul mâinii robotice dextere Casbot Handle L1 este 18.950 lei. Contactați-ne pentru prețuri de volum sau o ofertă pentru companii.
Casbot Handle L1 este o mână robotică dexteră cu cinci degete pentru platforme umanoide și de operare încorporată (embodied), cu o greutate raportată de aproximativ 800 g per mână și o sarcină utilă nominală de aproape 5 kg. Detecția tactilă, de forță și vizuală permite prinderea adaptivă într-un ansamblu integrat,…
Mâna robotică dexteră Casbot Handle L1 este potrivită pentru aplicații de cercetare, educație și producție.
Da. Robotix Market livrează în întreaga lume, cu suport logistic complet, gestionarea formalităților vamale și asistență post-vânzare.
Da. Robotix Market livrează companiilor din întreaga lume, cu facturare și asistență post-vânzare. Contactați-ne pentru o ofertă.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.