- Două brațe cu 7 grade de libertate Șapte grade de libertate pe fiecare braț asigură raza de acțiune și orientarea cerute de echipamente și suprafețele de lucru.
- Patru roți orientabile Baza se deplasează între stații pe roți orientabile, nu prin mers, ceea ce concentrează efortul de inginerie în partea superioară a corpului.
- Parte inferioară pliabilă Partea inferioară a corpului se pliază pentru a extinde gama de posturi de lucru pentru sarcini la nivel jos și la înălțime.
- Controlul întregului corp la 100 Hz Un controler antrenat prin învățare prin întărire în simulare transformă de o sută de ori pe secundă țintele din spațiul sarcinii în ținte pentru articulații și viteze ale roților.
- Orchestrator de fluxuri de lucru Un nivel de viziune și limbaj decide următoarea activitate și păstrează o memorie textuală a observațiilor, precum starea mașinilor și numărul de articole.
- Recuperare după erori Reluarea unei prinderi, corectarea unei operațiuni întrerupte și reacția la un obiect scăpat fac parte din derularea unui flux de lucru lung.
- Învățare din videoclipuri cu oameni O Unified Robot Representation exprimă mișcarea ca poziții în spațiul sarcinii, astfel încât înregistrările umane preantrenează o politică pe care demonstrațiile robotului o adaptează apoi.

Descriere
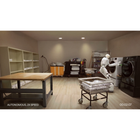
Taku este robotul semi-umanoid pe roți al Dyna Robotics, prezentat drept hardware-ul pentru agentul fizic Dyna-2.1 al companiei. Două brațe cu câte șapte grade de libertate sunt montate pe un trunchi cu formă umană, deasupra unei baze cu patru roți orientabile, iar o parte inferioară pliabilă extinde gama de posturi de lucru pentru sarcini la nivel jos și la înălțime. Corpul are dimensiuni apropiate de cele ale unei persoane obișnuite, iar tocmai acest lucru face ca mișcările umane ale încheieturii, cotului și pieptului să poată fi folosite ca material de antrenare.
Cele două nume desemnează lucruri diferite și merită ținute separat atunci când specificați un sistem: Taku este robotul, iar Dyna-2.1 este agentul care îl conduce. Agentul este împărțit în trei niveluri. Un controler pentru întregul corp, antrenat prin învățare prin întărire în simulare, transformă la 100 Hz țintele din spațiul sarcinii în ținte pentru articulații și viteze ale roților. O politică de acțiune Dyna-2 generează traiectoriile pentru abilitățile fizice. Un orchestrator de fluxuri de lucru bazat pe viziune și limbaj rulează într-un ritm mai lent și decide ce trebuie să urmeze.
Această separare explică de ce fluxul demonstrativ al lui Taku este o spălătorie comercială completă, nu un singur truc. Taku lucrează între mașini de spălat, uscătoare, o masă de împăturire și rafturi de depozitare, iar pentru că mașinile termină ciclurile la momente diferite, împăturirea trebuie uneori întreruptă cât timp este deservită o altă stație. Orchestratorul urmărește progresul cu ajutorul unei memorii textuale a ceea ce a observat, de exemplu starea mașinilor sau numărul de prosoape împăturite, astfel încât să poată alege următoarea activitate chiar și atunci când informația nu mai este în fața camerei. Recuperarea după erori este tratată ca o cerință: reluarea unei prinderi, corectarea unei operațiuni întrerupte, reacția la un obiect scăpat.
Antrenarea folosește o Unified Robot Representation care exprimă mișcarea ca poziții în spațiul sarcinii, comune înregistrărilor umane și demonstrațiilor robotului, astfel încât videoclipurile cu oameni pot preantrena o politică pe care datele specifice robotului o adaptează apoi la acest corp. Dimensiunile, masa, sarcina utilă, anvelopa de lucru, viteza de deplasare și autonomia se confirmă înainte de comandă. Ce proceduri sunt acceptate, cum se măsoară performanța și ce supraveghere este necesară sunt aspecte pe care merită să le stabiliți în scris.
Capabilități principale
- Două brațe cu 7 grade de libertate: Șapte grade de libertate pe fiecare braț asigură raza de acțiune și orientarea cerute de echipamente și suprafețele de lucru.
- Patru roți orientabile: Baza se deplasează între stații pe roți orientabile, nu prin mers, ceea ce concentrează efortul de inginerie în partea superioară a corpului.
- Parte inferioară pliabilă: Partea inferioară a corpului se pliază pentru a extinde gama de posturi de lucru pentru sarcini la nivel jos și la înălțime.
- Controlul întregului corp la 100 Hz: Un controler antrenat prin învățare prin întărire în simulare transformă de o sută de ori pe secundă țintele din spațiul sarcinii în ținte pentru articulații și viteze ale roților.
- Orchestrator de fluxuri de lucru: Un nivel de viziune și limbaj decide următoarea activitate și păstrează o memorie textuală a observațiilor, precum starea mașinilor și numărul de articole.
- Recuperare după erori: Reluarea unei prinderi, corectarea unei operațiuni întrerupte și reacția la un obiect scăpat fac parte din derularea unui flux de lucru lung.
- Învățare din videoclipuri cu oameni: O Unified Robot Representation exprimă mișcarea ca poziții în spațiul sarcinii, astfel încât înregistrările umane preantrenează o politică pe care demonstrațiile robotului o adaptează apoi.
Acest model se comercializează pe bază de ofertă. Configurația, accesoriile, amploarea integrării și termenul de livrare influențează valoarea finală, de aceea prețul se confirmă pentru fiecare proiect în parte și nu este afișat.
Achiziție prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în oferta de preț — instalarea nu este inclusă în prețul produsului.
Caracteristici
Specificații tehnice
| Marcă | DYNA |
|---|---|
| Producător | Dyna Robotics |
| Model | Taku |
| Tip de produs | Robot semi-umanoid pe roți pentru manipulare mobilă |
| Brațe | Două brațe, câte 7 grade de libertate fiecare |
| Bază | Patru roți orientabile |
| Parte inferioară | Pliabilă, pentru posturi de lucru joase și la înălțime |
| Actuatoarele brațelor | Actuatoare planetare cu raport de reducere mic |
| Agent | Dyna-2.1, format din controler pentru întregul corp, politică de acțiune Dyna-2 și orchestrator de fluxuri de lucru bazat pe viziune și limbaj |
| Frecvența de control | Controler pentru întregul corp la 100 Hz |
| Antrenarea controlerului | Învățare prin întărire în simulare |
| Reprezentarea mișcării | Unified Robot Representation în poziții din spațiul sarcinii |
| Flux de lucru demonstrat | Spălătorie comercială cu mașini de spălat, uscătoare, masă de împăturire și depozitare |
| Înălțime și masă | Se confirmă în ofertă |
| Sarcină utilă | Se confirmă în ofertă |
| Anvelopa de lucru | Se confirmă în ofertă |
| Viteză de deplasare | Se confirmă în ofertă |
| Autonomia bateriei | Se confirmă în ofertă |
Domenii de utilizare
Întrebări frecvente
Taku este hardware-ul robotului. Dyna-2.1 este agentul fizic care rulează pe acesta, alcătuit dintr-un controler pentru întregul corp, politica de acțiune Dyna-2 și un orchestrator de fluxuri de lucru bazat pe viziune și limbaj.
Nu. Se deplasează pe patru roți orientabile. Partea inferioară pliabilă schimbă postura de lucru, dar nu este o platformă bipedă de mers.
Orchestratorul urmărește progresul și alege următoarea activitate pe baza unei memorii textuale a observațiilor, precum starea mașinilor și numărul de articole, astfel încât poate acționa pe baza unor informații care nu mai sunt vizibile.
Recuperarea face parte din proiectare: reluarea unei prinderi, corectarea unei operațiuni întrerupte și reacția la un obiect scăpat. Este o capacitate demonstrată în cadrul unor sarcini anume, nu o autonomie nelimitată.
Dimensiunile, sarcina utilă și autonomia se confirmă înainte de comandă.
Se comercializează pe bază de ofertă de preț. Configurația, cantitatea și livrarea se confirmă pentru fiecare proiect.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.