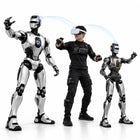
- Perspectiva robotului într-o cască VR Imaginea camerelor robotului este transmisă în cască, astfel încât operatorul lucrează din perspectiva robotului, în loc să îl privească din exterior.
- Mișcările capului și ale mâinilor transpuse pe robot Mișcările operatorului sunt urmărite și transformate în mișcări ale robotului, care privește, se întinde și gesticulează acolo unde o face persoana.
- Echilibrul rămâne în grija robotului Controlerele proprii ale robotului mențin echilibrul și limitele articulațiilor în timp ce urmează operatorul, care conduce sarcina, nu stabilitatea.
- Date de demonstrație în corpul propriu al robotului Sesiunile de teleoperare înregistrează exemple cu camerele robotului și în spațiul articulațiilor sale, exact datele pe care se antrenează învățarea prin imitație și modelele viziune-limbaj-acțiune.
- Lucru de la distanță și în medii periculoase Un operator poate ghida robotul prin locuri în care un om nu ar trebui sau nu poate intra, rămânând la o distanță sigură.
- Creat pentru T800 și PM01 Compatibilitatea acoperă T800 în edițiile Basic, EDU Open Source, Pro și Max, plus PM01, iar demonstrațiile de manipulare depind de mâinile dextere ale edițiilor Pro și Max.

Descriere
Adesea, cel mai rapid mod de a învăța un umanoid o sarcină este să o executați chiar dumneavoastră, prin intermediul robotului. Teleoperarea întrupată (Embodied Teleoperation) este pachetul de control care face acest lucru posibil pe un EngineAI T800 sau PM01: operatorul poartă o cască VR, vede scena prin camerele robotului, se mișcă, iar robotul îl urmează.
Pentru ca totul să pară direct, trei elemente trebuie să funcționeze împreună. Imaginea camerelor robotului este transmisă în cască, astfel încât operatorul vede ceea ce vede robotul. Mișcările capului și ale mâinilor sunt urmărite și transpuse pe robot, care privește, se întinde și gesticulează acolo unde o face operatorul. Iar controlerele proprii ale robotului îl mențin în echilibru și îi păstrează articulațiile în limite sigure în timp ce urmează operatorul: operatorul conduce sarcina, nu echilibrul.
Echipele îl cumpără din patru motive. Înregistrarea demonstrațiilor umane pe robotul real este calea cea mai directă spre date pentru învățarea prin imitație și pentru modelele viziune-limbaj-acțiune (VLA), deoarece exemplele sunt captate în corpul propriu al robotului, cu camerele sale și în spațiul articulațiilor sale. În plus, un operator poate pune robotul să lucreze în locuri în care un om nu ar trebui să intre, îl poate conduce live la o expoziție așa cum nicio rutină preprogramată nu poate și poate testa ce face fizic hardware-ul înainte să existe un comportament autonom care să o facă.
Este conceput pentru T800 în edițiile Basic, EDU Open Source, Pro și Max și pentru PM01. Mâinile contează aici: edițiile Pro și Max au mâini dextere și acceptă deci demonstrații de manipulare, în timp ce Basic nu. Ce furnizează pachetul în sine (cască, controlere, trackere, metoda de urmărire, formatul de înregistrare, cerința de latență a rețelei și dacă licența acoperă un robot sau un întreg amplasament) se confirmă în scris înainte de comandă. Controlul în timp real necesită o rețea locală rapidă și stabilă, iar un umanoid controlat de un om are în continuare nevoie de oprire de urgență, de un supraveghetor de siguranță și de zone de excludere clar delimitate.
Capabilități principale
- Perspectiva robotului într-o cască VR: Imaginea camerelor robotului este transmisă în cască, astfel încât operatorul lucrează din perspectiva robotului, în loc să îl privească din exterior.
- Mișcările capului și ale mâinilor transpuse pe robot: Mișcările operatorului sunt urmărite și transformate în mișcări ale robotului, care privește, se întinde și gesticulează acolo unde o face persoana.
- Echilibrul rămâne în grija robotului: Controlerele proprii ale robotului mențin echilibrul și limitele articulațiilor în timp ce urmează operatorul, care conduce sarcina, nu stabilitatea.
- Date de demonstrație în corpul propriu al robotului: Sesiunile de teleoperare înregistrează exemple cu camerele robotului și în spațiul articulațiilor sale, exact datele pe care se antrenează învățarea prin imitație și modelele viziune-limbaj-acțiune.
- Lucru de la distanță și în medii periculoase: Un operator poate ghida robotul prin locuri în care un om nu ar trebui sau nu poate intra, rămânând la o distanță sigură.
- Creat pentru T800 și PM01: Compatibilitatea acoperă T800 în edițiile Basic, EDU Open Source, Pro și Max, plus PM01, iar demonstrațiile de manipulare depind de mâinile dextere ale edițiilor Pro și Max.
Achiziția prin Robotix Market
Acest produs provine nou, prin canale de distribuție consacrate, și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în cadrul ofertei — instalarea nu este inclusă în prețul produsului.
Caracteristici
Specificații tehnice
| Marcă | EngineAI |
|---|---|
| Produs | Teleoperare întrupată (Embodied Teleoperation) |
| Tip de produs | Pachet de control prin teleoperare VR pentru roboți umanoizi |
| Pentru | Roboții umanoizi EngineAI T800 și PM01 |
| Ediții T800 compatibile | Basic, EDU Open Source, Pro și Max |
| Interfața operatorului | Cască VR: imaginea camerelor robotului transmisă în cască, mișcările capului și ale mâinilor operatorului transpuse pe robot |
| Control pe partea robotului | Controlerele proprii ale robotului mențin echilibrul și limitele articulațiilor în timp ce urmează operatorul |
| Utilizări tipice | Înregistrarea demonstrațiilor umane pentru învățarea roboților; sarcini de la distanță și periculoase; spectacole live; testarea platformei înainte de autonomie |
| Demonstrații de manipulare | Depind de mâinile dextere, prezente pe T800 Pro și Max, dar nu și pe T800 Basic |
| Cască, controlere și trackere | Se confirmă în ofertă |
| Metoda de urmărire și funcțiile de control | Se confirmă în ofertă |
| Formatul de înregistrare a datelor | Se confirmă în ofertă |
| Cerințe de rețea și latență | Se confirmă în ofertă |
| Versiuni PM01 acceptate | Se confirmă în ofertă |
| Domeniul licenței (per robot sau per amplasament) | Se confirmă în ofertă |
| Livrarea actualizărilor | Se confirmă în ofertă |
Domenii de utilizare
Întrebări frecvente
Un pachet de control care îi permite unei persoane să conducă în timp real un umanoid EngineAI T800 sau PM01 printr-o cască VR, văzând scena prin camerele robotului.
Este conceput pentru EngineAI T800 în edițiile Basic, EDU Open Source, Pro și Max și pentru PM01. Compatibilitatea cu ediția dumneavoastră exactă se confirmă înainte de comandă, iar lucrările de manipulare depind de mâinile dextere ale edițiilor Pro și Max.
Echilibrul nu este sarcina operatorului. Controlerele proprii ale robotului îl mențin în echilibru și în limitele articulațiilor în timp ce urmează mișcările operatorului. Oprirea de urgență, un supraveghetor de siguranță și zonele de excludere clar delimitate rămân totuși obligatorii.
Înainte de comandă vă confirmăm în scris dacă sunt incluse casca, controlerele și trackerele sau ce modele trebuie să asigurați dumneavoastră.
Teleoperarea este una dintre metodele standard de înregistrare a demonstrațiilor pentru învățarea prin imitație, deoarece datele sunt captate în corpul propriu al robotului și cu camerele sale. Formatul de înregistrare și instrumentele incluse se confirmă odată cu comanda.
Prețul pentru teleoperarea întrupată EngineAI pentru T800 și PM01 pe piața dumneavoastră este 73.990 lei.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.