- Mâini tactile multidimensionale Mâinile dextere bionice cu patru degete, cu 2280 de unități tactile ITPU și 6840 de canale de semnal tactil, permit o detecție de contact de înaltă rezoluție, pentru o manipulare delicată și fiabilă.
- 47 de grade de libertate 21 de grade de libertate în corp plus 32 în cele două mâini (16 pe mână, de regulă 13 active și 3 pasive) permit poziții complexe ale încheieturii și degetelor pentru prinderi de tip pensă și manipulare cu contact multiplu.
- Percepție vizuală cu mai multe camere Cinci camere RGB (trei pe cap și câte una pe fiecare mână) și două camere de adâncime RGBD (pe cap și pe șasiu) permit recunoașterea obiectelor, înțelegerea scenei și coordonarea mână-ochi.
- Navigație autonomă cu SLAM laser Șasiul pe roți, cu cartografiere și localizare pe bază de lidar, asigură trasee fiabile în interior, în medii structurate.
- Structură modulară reglabilă pe înălțime Se pliază și se extinde între o înălțime de 1.46 m, cu talia pliată, și 1.86 m în poziție extinsă, pentru a se adapta diferitelor înălțimi ale posturilor de lucru și de servire.
- Conceput pentru manipulare fină Controlul vizual-tactil vizează sortarea, aprovizionarea rafturilor, asamblarea ușoară și manipularea obiectelor, acolo unde contactul controlat contează mai mult decât ridicarea greutăților.


Descriere
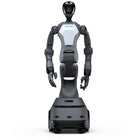
Paxini Tora One este un robot umanoid pe roți cu percepție tactilă multidimensională, construit în jurul unei stive de manipulare vizual-tactile, care combină un corp superior umanoid și mâini robotice dextere bionice cu patru degete cu un șasiu mobil pe roți. Elementul definitoriu este detecția tactilă densă la nivelul mâinilor, cu 2280 de unități tactile ITPU și 6840 de canale de semnal tactil, combinată cu un sistem de viziune cu mai multe camere, astfel încât robotul să poată prinde și manipula obiecte de forme, texturi și fragilități diferite printr-un contact stabil și controlat, nu printr-o prindere rigidă.
Șasiul pe roți permite navigația și localizarea autonomă prin SLAM cu laser, pentru o mobilitate fiabilă în interior, astfel încât Tora One se poate deplasa între zonele de lucru pentru preluarea, manipularea și sortarea obiectelor și pentru operații de asamblare ușoară în fabrici, depozite, spitale și spații comerciale. Structura modulară, reglabilă pe înălțime, variază între 1.46 m cu talia pliată și 1.86 m în poziție extinsă, pentru a se adapta diferitelor posturi de lucru și scenarii de interacțiune cu oamenii. Cu 47 de grade de libertate în total, o viteză maximă de aproximativ 0.6 m/s și o autonomie de până la 8 ore, este conceput pentru manipulare fină, ghidată de feedback. Contactați-ne pentru preț și termenul de livrare.
Videoclipuri oficiale ale produsului
Caracteristici
Specificații tehnice
| Marcă | Paxini |
|---|---|
| Model | Tora One |
| Tip robot | Umanoid pe roți cu percepție tactilă multidimensională |
| Grade de libertate totale | 47 DoF |
| Grade de libertate ale corpului | 21 DoF (fără mâini) |
| Grade de libertate ale mâinii | 32 DoF în total; 16 pe mână (de regulă 13 active + 3 pasive) |
| Mâini | Mâini dextere bionice cu patru degete |
| Detecție tactilă | 2280 de unități tactile ITPU; 6840 de canale de semnal tactil |
| Camere | 5 RGB (3 în cap + 1 pe fiecare mână); 2 RGBD de adâncime (1 în cap + 1 în șasiu) |
| Navigație | Navigație autonomă cu SLAM laser |
| Viteză maximă | ~0.6 m/s |
| Capacitatea bateriei | 40 Ah |
| Timp de încărcare | ~6 ore |
| Autonomie | Până la 8 ore (în funcție de sarcina de lucru) |
| Înălțime cu talia pliată | 1.46 m |
| Înălțime extinsă | 1.86 m |
Domenii de utilizare
Întrebări frecvente
Este un robot umanoid pe roți cu percepție tactilă multidimensională: un trunchi umanoid cu mâini dextere cu patru degete, pe un șasiu mobil cu roți, construit pentru manipularea obiectelor pe baza vederii și a atingerii, nu pentru ospitalitate sau divertisment.
Mâinile sale bionice cu patru degete integrează 2280 de unități tactile ITPU pe 6840 de canale de semnal tactil, combinate cu un sistem de cinci camere RGB și două camere RGBD, astfel încât poate apuca obiecte cu forme, texturi și grade de fragilitate diferite, cu un contact stabil și controlat.
Șasiul pe roți folosește navigație autonomă prin SLAM laser pentru deplasare fiabilă în interior, cu până la aproximativ 0.6 m/s. Bateria de 40 Ah oferă o autonomie de până la 8 ore și se încarcă în aproximativ 6 ore.
Este conceput pentru medii interioare structurate, precum fabrici, depozite, spitale și spații comerciale, unde preia, manipulează și sortează obiecte și execută operațiuni ușoare de asamblare. Înălțimea se reglează între 1.46 m (pliat) și 1.86 m (extins), pentru a se potrivi cu posturile de lucru.
Contactați-ne pentru prețul actual, termenul de livrare și o ofertă personalizată. Robotix Market livrează în întreaga lume, cu suport logistic complet, gestionarea formalităților vamale și asistență post-vânzare.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.