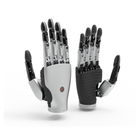
- Șase actuatoare independente Fiecare deget se mișcă independent, iar policele pe două direcții, ceea ce asigură opoziția de care depind apucarea, prinderea în pensă și menținerea obiectelor.
- Dimensiunea unei mâini umane, la 480 g O palmă de 80 mm, o lățime maximă de 132 mm și o lungime de 205 mm, inclusiv degete de 97 mm, mențin mâna aproape de scara umană.
- Prindere la închidere de 40 N Vârfurile degetelor apasă cu 10 N, policele cu 12 N, prinderea la închidere ajunge la 40 N, iar tracțiunea palmei la 80 N.
- Dozarea forței prin control de cuplu Algoritmul de control al cuplului de la Ti5 împarte forța comandată în trepte fine pentru obiecte fragile, moi sau neregulate.
- Control coordonat al mai multor articulații Mai multe articulații se mișcă împreună la o singură comandă, astfel încât gesturile naturale nu necesită programare articulație cu articulație.
- 7.4 V, vârf de 3 A Mâna consumă 0.1 A în repaus și până la 3 A de la o sursă de 7.4 V, ceea ce o face potrivită pentru roboți alimentați cu baterii.
- Concepută pentru brațele Ti5 Ti5 a proiectat mâna pentru a funcționa cu propriile brațe colaborative din seriile ARM și EBLM.


Descriere
Mâna bionică inteligentă Ti5 (Intelligent Bionic Hand) este mâna robotică bionică cu cinci degete a Ti5 Robotics din seria Cool Hand, construită ca efector final de precizie pentru roboți umanoizi, brațe colaborative și cercetare în manipulare. Șase actuatoare independente mișcă degetele, iar policele se mișcă pe două direcții, ceea ce asigură opoziția de care depind apucarea, prinderea în pensă și menținerea obiectelor. Întreaga mână cântărește 480 g.
Are dimensiuni apropiate de cele ale unei mâini umane: o palmă de 80 mm, o lățime maximă de 132 mm, o lungime totală de 205 mm, inclusiv degete de 97 mm, și 132 mm de la baza policelui până la baza palmei. Vârfurile degetelor apasă cu 10 N, degetele împing lateral cu 8 N, policele cu 12 N, prinderea la închidere ajunge la 40 N, iar tracțiunea palmei la 80 N, astfel încât aceeași mână acoperă atât o prindere ușoară în pensă, cât și o prindere fermă, de forță.
Algoritmul de control al cuplului de la Ti5 împarte forța comandată în trepte fine pentru obiecte fragile, moi sau neregulate, iar controlul coordonat al mai multor articulații mișcă mai multe degete împreună la o singură comandă, astfel încât gesturile naturale nu necesită programare articulație cu articulație. Ambele funcții se bazează pe tehnologia proprie Ti5 de control prin senzori de mișcare. Consumul este modest: 7.4 V, 0.1 A în repaus și până la 3 A la maximum, ceea ce o face potrivită atât pentru platforme alimentate cu baterii, cât și pentru o sursă de laborator.
Ti5 construiește mâna pentru producție industrială, cercetare și educație, servicii comerciale și reabilitare medicală și a proiectat-o pentru a funcționa cu brațele sale colaborative din seriile ARM și EBLM. Interfața de comunicație, partea mâinii și montarea pe alte brațe se confirmă în oferta de preț. Comparați-o cu celelalte mâini robotice dextere din oferta noastră.
Capabilități principale
- Șase actuatoare independente: Fiecare deget se mișcă independent, iar policele pe două direcții, ceea ce asigură opoziția de care depind apucarea, prinderea în pensă și menținerea obiectelor.
- Dimensiunea unei mâini umane, la 480 g: O palmă de 80 mm, o lățime maximă de 132 mm și o lungime de 205 mm, inclusiv degete de 97 mm, mențin mâna aproape de scara umană.
- Prindere la închidere de 40 N: Vârfurile degetelor apasă cu 10 N, policele cu 12 N, prinderea la închidere ajunge la 40 N, iar tracțiunea palmei la 80 N.
- Dozarea forței prin control de cuplu: Algoritmul de control al cuplului de la Ti5 împarte forța comandată în trepte fine pentru obiecte fragile, moi sau neregulate.
- Control coordonat al mai multor articulații: Mai multe articulații se mișcă împreună la o singură comandă, astfel încât gesturile naturale nu necesită programare articulație cu articulație.
- 7.4 V, vârf de 3 A: Mâna consumă 0.1 A în repaus și până la 3 A de la o sursă de 7.4 V, ceea ce o face potrivită pentru roboți alimentați cu baterii.
- Concepută pentru brațele Ti5: Ti5 a proiectat mâna pentru a funcționa cu propriile brațe colaborative din seriile ARM și EBLM.
Acest model se oferă pe bază de ofertă de preț. Configurația, accesoriile, amploarea integrării și termenul de livrare influențează toate prețul final, de aceea prețul se confirmă pentru fiecare proiect în parte și nu este afișat.
Achiziție prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în oferta de preț — prețul produsului nu include instalarea.
Caracteristici
Specificații tehnice
| Marcă | Ti5 Robotics |
|---|---|
| Model | Intelligent Bionic Hand (seria Cool Hand) |
| Degete | 5 |
| Grade de libertate | 6 |
| Acționare | 6 actuatoare interne; fiecare deget se mișcă independent, iar policele pe două direcții |
| Greutate | 480 g |
| Lățimea palmei | 80 mm |
| Lățimea maximă a mâinii | 132 mm |
| Lungime totală, inclusiv degetele | 205 mm |
| Lungimea degetelor | 97 mm |
| De la baza policelui la baza palmei | 132 mm |
| Forța în vârful degetelor | 10 N |
| Forța laterală a degetelor | 8 N |
| Forța policelui | 12 N |
| Forța de prindere la închidere | 40 N |
| Forța de tracțiune a palmei | 80 N |
| Tensiune de funcționare | 7.4 V |
| Curent în repaus | 0.1 A |
| Curent maxim | 3 A |
| Control | Algoritm de control al cuplului pentru dozarea fină a forței; control coordonat al mai multor articulații; control prin senzori de mișcare |
| Acțiuni de prindere | Apucare, prindere în pensă, menținere |
| Brațe compatibile | Brațele colaborative Ti5 din seriile ARM și EBLM |
| Interfață de comunicație | Se confirmă în ofertă |
| Interfață de montare | Se confirmă în ofertă |
| Mâna | Se confirmă în ofertă |
Domenii de utilizare
Întrebări frecvente
Se oferă pe bază de ofertă de preț: configurația, cantitatea și livrarea se confirmă pentru fiecare proiect.
Șase, de la șase actuatoare interne. Fiecare deget se mișcă independent, iar policele se mișcă pe două direcții.
Forța în vârful degetelor este de 10 N, forța laterală a degetelor de 8 N, forța policelui de 12 N, prinderea la închidere de 40 N, iar tracțiunea palmei de 80 N.
Cântărește 480 g și are o palmă de 80 mm, o lățime maximă de 132 mm și o lungime totală de 205 mm, inclusiv degetele de 97 mm.
Funcționează la 7.4 V, cu un consum de 0.1 A în repaus și de până la 3 A la maximum, ceea ce o face potrivită atât pentru umanoizi alimentați cu baterii, cât și pentru montaje de laborator.
Ti5 a proiectat-o pentru a funcționa cu brațele sale colaborative din seriile ARM și EBLM. Interfața de comunicație, partea mâinii și montarea pe brațul dumneavoastră se confirmă în oferta de preț.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.