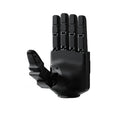
- 20 de grade de libertate, 16 active Patru articulații acționate la police și trei la fiecare deget, cu o oscilație laterală de ±22° a celor patru degete.
- Articulații reversibile cu control de forță Douăsprezece articulații cu transmisie compozită și patru cu transmisie prin angrenaje, toate cu micro-control de forță, sunt reversibile, o soluție prin care Unitree a vrut să facă antrenarea prin învățare prin întărire mai fluidă.
- Degetele se înlocuiesc pe rând Fiecare dintre cele cinci degete se poate înlocui separat, astfel încât un deget deteriorat nu scoate întreaga mână din uz.
- Sarcină de prindere de până la 4.5 kg Ținând un obiect rotund de 5 cm, susține 3.5 kg cu palma în jos și 4.5 kg cu palma spre stânga, cu 10 N în fiecare vârf de deget.
- Repetabilitate de ±1 mm în vârful degetelor Degetele se închid pe obiecte cu diametrul de la 10 mm și revin în poziție cu o abatere de cel mult ±1 mm.
- 1,000 Hz prin USB 2.0 Fiecare articulație primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare la 1,000 Hz, cu alimentare de 24–60 V.

Descriere
Unitree Dex5-1 este mâna robotică dexteră cu cinci degete a Unitree, aici în versiunea pentru umanoidul Unitree H2. Are 20 de grade de libertate, dintre care 16 active, cu patru articulații acționate la police și trei la fiecare deget, cântărește 1,100 g și măsoară 217.3 × 127.5 × 72.1 mm în poziție întinsă.
Se adresează laboratoarelor care lucrează cu H2 și vor o manipulare cu cinci degete asemănătoare celei umane pentru teleoperare, învățare prin imitație și învățare prin întărire. Douăsprezece articulații folosesc transmisia compozită cu micro-control de forță a Unitree, iar patru folosesc transmisii cu angrenaje și control de forță, acționate de motoare fără miez cu encodere de înaltă precizie. Toate articulațiile sunt reversibile, o soluție prin care Unitree a vrut să elimine problema mâinii rigide la antrenarea prin învățare prin întărire, iar fiecare dintre cele cinci degete poate fi înlocuit separat.
Vârfurile degetelor apasă cu 10 N și revin în poziție cu o precizie de ±1 mm, degetele se închid pe obiecte cu diametrul de la 10 mm, iar cele patru degete oscilează lateral cu ±22°. Ținând un obiect rotund și dur de 5 cm, mâna susține până la 3.5 kg cu palma în jos și 4.5 kg cu palma spre stânga. Fiecare articulație primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare prin USB 2.0 la 1,000 Hz, cu alimentare de 24–60 V, iar Unitree deschide mâna pentru dezvoltare ulterioară.
Dex5-1P Tactile pentru H2 adaugă aceleiași mâini 94 de senzori de presiune, iar mâna stângă Dex5-1P pentru H1 și H1-2 aduce versiunea tactilă pe acești roboți. Pentru o alternativă mai ușoară, acționată integral, consultați Unitree Dex5-S, cu 22 de grade de libertate, sau comparați toate mâinile robotice dextere din oferta noastră.
Capabilități principale
- 20 de grade de libertate, 16 active: Patru articulații acționate la police și trei la fiecare deget, cu o oscilație laterală de ±22° a celor patru degete.
- Articulații reversibile cu control de forță: Douăsprezece articulații cu transmisie compozită și patru cu transmisie prin angrenaje, toate cu micro-control de forță, sunt reversibile, o soluție prin care Unitree a vrut să facă antrenarea prin învățare prin întărire mai fluidă.
- Degetele se înlocuiesc pe rând: Fiecare dintre cele cinci degete se poate înlocui separat, astfel încât un deget deteriorat nu scoate întreaga mână din uz.
- Sarcină de prindere de până la 4.5 kg: Ținând un obiect rotund de 5 cm, susține 3.5 kg cu palma în jos și 4.5 kg cu palma spre stânga, cu 10 N în fiecare vârf de deget.
- Repetabilitate de ±1 mm în vârful degetelor: Degetele se închid pe obiecte cu diametrul de la 10 mm și revin în poziție cu o abatere de cel mult ±1 mm.
- 1,000 Hz prin USB 2.0: Fiecare articulație primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare la 1,000 Hz, cu alimentare de 24–60 V.
Achiziție prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în oferta de preț — prețul produsului nu include instalarea.
Caracteristici
Specificații tehnice
| Marcă | Unitree Robotics |
|---|---|
| Model | Dex5-1 |
| Robot compatibil | Unitree H2 |
| Mâna | Stânga sau dreapta, se confirmă la comandă |
| Degete | 5, fiecare înlocuibil separat |
| Grade de libertate | 20 (16 active, 4 pasive) |
| Articulații active | Police 4; arătător, mijlociu, inelar și degetul mic câte 3 |
| Transmisie | 12 micro-articulații compozite cu control de forță, 4 micro-articulații cu angrenaje și control de forță |
| Motoare | Motoare fără miez (hollow-cup) cu encodere de înaltă precizie; articulații reversibile |
| Amplitudinea articulațiilor policelui | Articulația 0: −33.5° până la 39°; articulația 1: 0–100°; articulația 2: 0–110°; articulația 3: 0–92° |
| Amplitudinea articulațiilor degetelor | Încheietura 0: −22° până la 22°; încheietura 1: 0–90°; încheietura 2: 0–95°; încheietura 3: 0–81° (cuplată cu articulația 2) |
| Oscilația laterală a celor patru degete | ±22° |
| Greutate | 1,100 g |
| Dimensiuni (mâna întinsă) | 217.3 × 127.5 × 72.1 mm |
| Forța în vârful degetelor | 10 N |
| Precizia poziționării repetate în vârful degetelor | ±1 mm |
| Diametru minim de prindere | 10 mm |
| Sarcină de prindere, palma în jos | Până la 3.5 kg (obiect rotund și dur de 5 cm, la temperatura camerei) |
| Sarcină de prindere, palma spre stânga | Până la 4.5 kg (obiect rotund și dur de 5 cm, la temperatura camerei) |
| Senzori de presiune | Niciunul (94 pe Dex5-1P) |
| Feedback | Modul, poziția, viteza, cuplul și temperatura articulațiilor; tensiune și curent |
| Interfață de comunicație | USB 2.0 |
| Frecvența de comunicație | 1,000 Hz |
| Comenzi de control | Modul articulației, poziție, viteză, cuplu, rigiditate și amortizare |
| Tensiune de lucru | 24–60 V |
| Curent (la 58 V) | 0.2 A în repaus, maximum 4 A |
| Temperatură de lucru | −20 până la 60 °C |
| Software | Deschis pentru dezvoltare ulterioară |
Domenii de utilizare
Întrebări frecvente
Prețul pentru mâna robotică dexteră cu cinci degete Unitree Dex5-1 pentru H2 pe piața dumneavoastră este 123.250 lei.
Douăzeci, dintre care 16 active și 4 pasive: patru articulații acționate la police și trei la fiecare dintre celelalte degete, cu o oscilație laterală de ±22° a celor patru degete.
Nu. Dex5-1 percepe contactul prin articulațiile sale cu control de forță; Dex5-1P Tactile pentru H2 este aceeași mână, cu 94 de senzori de presiune dispuși în 12 matrice.
Ținând un obiect rotund și dur de 5 cm, susține până la 3.5 kg cu palma în jos și 4.5 kg cu palma spre stânga. Fiecare vârf de deget apasă cu 10 N, iar degetele se închid pe obiecte cu diametrul de la 10 mm.
Fiecare dintre cele cinci degete se poate înlocui separat, așa că se schimbă doar degetul deteriorat, fără ca întreaga mână să fie trimisă la reparat.
Prin USB 2.0 la 1,000 Hz, la 24–60 V, cu un consum de 0.2 A în repaus și de până la 4 A la 58 V. Partea mâinii, montarea și cablarea pe H2-ul dumneavoastră se confirmă în oferta de preț.
Mână robotică dexteră cu cinci degete Unitree Dex5-1 pentru H2
- Preț obișnuit
- 123.250,00 lei
- Preț redus
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.