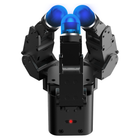
- Trei degete, nouă articulații Trei degete identice cu câte trei articulații active păstrează cinematica simplă; este singura Allegro Hand fără police.
- Articulații controlate în curent Toate cele nouă articulații sunt independente și controlate în curent, astfel încât un controler stabilește efortul articulațiilor în timpul prinderii, nu doar poziția.
- Vârfuri de degete sensibile la presiune pe 360° Fiecare vârf de deget este un senzor în formă de deget care măsoară presiunea aerului în toate direcțiile printr-un element capacitiv, cu o rigiditate apropiată de cea a unui deget uman.
- Culoare care urmează contactul Vârful degetului își schimbă culoarea în funcție de sensibilitatea tactilă, astfel încât contactul se vede dintr-o privire, fără un ecran de monitorizare.
- 1.6 Nm la a doua articulație Articulațiile standard au 288.35:1, pentru un cuplu de blocare de 0.92 Nm; a doua articulație a fiecărui deget are 159.59:1, pentru 1.6 Nm.
- Sarcină utilă de 12 kg la 1,050 g Mâna cântărește 1,050 g și susține până la 12 kg, în funcție de metoda de măsurare.
- Software UXD, CAN la 500 Hz Allegro Hand UXD monitorizează mâna, creează poziții și comandă mișcări din butoane, alături de algoritmi de prindere gata pregătiți, prin CAN la 500 Hz.


Descriere
Wonik Allegro Hand V5 este mâna robotică dexteră cu trei degete de la Wonik Robotics: trei degete identice cu câte trei articulații active, în total 9 grade de libertate, fiecare articulație fiind controlată independent în curent. Este singura Allegro Hand fără police opozabil, iar Wonik o poziționează ca platformă cu cost redus pentru manipularea dexteră în cercetare și industrie.
Fiecare vârf de deget este un senzor tactil omnidirecțional de 360°, în formă de deget. Un element capacitiv măsoară presiunea aerului din interior, vârful are o rigiditate apropiată de cea a unui deget uman, iar culoarea lui se schimbă în funcție de sensibilitatea tactilă, astfel încât contactul se vede dintr-o privire. Cu algoritmi de prindere gata pregătiți pentru diferite forme de obiecte, V5 manipulează de la piese rigide până la materiale moi, deformabile, ceea ce o face potrivită pentru cercetarea prinderii și manipularea industrială.
Articulațiile standard au un raport de reducere de 288.35:1, pentru un cuplu de blocare de 0.92 Nm și un cuplu nominal de 0.23 Nm, iar a doua articulație a fiecărui deget are 159.59:1, pentru un cuplu de blocare de 1.6 Nm și un cuplu nominal de 0.48 Nm. Rezoluția articulațiilor este de 0.088°; mâna cântărește 1,050 g și susține până la 12 kg, în funcție de metoda de măsurare. Tipurile de vârf de la A la D schimbă modul în care este susținută suprafața din silicon, pentru o prindere fermă, delicată, puternică sau laterală. Controlul se face prin CAN la 500 Hz, cu o alimentare de 24.0 V și 5.0 A, cu aplicația Allegro Hand UXD pentru monitorizare, generarea pozițiilor și controlul mișcării.
Aveți nevoie de un police? Allegro Hand V5 Plus folosește aceiași senzori în vârfurile degetelor, pe trei degete și un police, cu 16 articulații și o sarcină utilă de 15 kg, iar Allegro Hand V5 Sense adaugă detecția presiunii la articulațiile degetelor. Allegro Hand V4 este mâna anterioară cu patru degete, controlată în cuplu, fără detecție tactilă, iar Allegro Hand V6 F are cinci degete. Comparați toate mâinile robotice dextere din oferta noastră.
Capabilități principale
- Trei degete, nouă articulații: Trei degete identice cu câte trei articulații active păstrează cinematica simplă; este singura Allegro Hand fără police.
- Articulații controlate în curent: Toate cele nouă articulații sunt independente și controlate în curent, astfel încât un controler stabilește efortul articulațiilor în timpul prinderii, nu doar poziția.
- Vârfuri de degete sensibile la presiune pe 360°: Fiecare vârf de deget este un senzor în formă de deget care măsoară presiunea aerului în toate direcțiile printr-un element capacitiv, cu o rigiditate apropiată de cea a unui deget uman.
- Culoare care urmează contactul: Vârful degetului își schimbă culoarea în funcție de sensibilitatea tactilă, astfel încât contactul se vede dintr-o privire, fără un ecran de monitorizare.
- 1.6 Nm la a doua articulație: Articulațiile standard au 288.35:1, pentru un cuplu de blocare de 0.92 Nm; a doua articulație a fiecărui deget are 159.59:1, pentru 1.6 Nm.
- Sarcină utilă de 12 kg la 1,050 g: Mâna cântărește 1,050 g și susține până la 12 kg, în funcție de metoda de măsurare.
- Software UXD, CAN la 500 Hz: Allegro Hand UXD monitorizează mâna, creează poziții și comandă mișcări din butoane, alături de algoritmi de prindere gata pregătiți, prin CAN la 500 Hz.
Acest model se vinde pe bază de ofertă de preț. Configurația, accesoriile, amploarea integrării și calendarul de livrare influențează toate prețul final, de aceea prețul se confirmă pentru fiecare proiect și nu este afișat.
Achiziție prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în oferta de preț — prețul produsului nu include instalarea.
Caracteristici
Specificații tehnice
| Marcă | Wonik Robotics |
|---|---|
| Model | Allegro Hand V5 |
| Degete | 3 (fără police) |
| Grade de libertate | 9 active (3 pe deget) |
| Controlul articulațiilor | Control independent în curent pe fiecare articulație |
| Acționare | Motoare de curent continuu |
| Raport de transmisie | 288.35:1; 159.59:1 la a doua articulație a fiecărui deget |
| Cuplu de blocare | 0.92 Nm; 1.6 Nm la a doua articulație |
| Cuplu nominal | 0.23 Nm; 0.48 Nm la a doua articulație |
| Rezoluția articulațiilor | 0.088° |
| Sarcină utilă | 12 kg (în funcție de metoda de măsurare) |
| Greutate | 1,050 g |
| Detecție în vârfurile degetelor | Senzor de presiune omnidirecțional de 360° în fiecare vârf de deget; presiunea aerului măsurată de un senzor capacitiv; rigiditate apropiată de cea a unui deget uman |
| Culoarea vârfului | Se schimbă în funcție de sensibilitatea tactilă |
| Tipuri de vârf | A (standard, prindere fermă), B (obiecte delicate), C (prindere puternică), D (prindere laterală) |
| Comunicație | CAN, 500 Hz |
| Alimentare | 24.0 V, 5.0 A, 120 W |
| Software | Allegro Hand UXD (monitorizare, generarea pozițiilor, controlul mișcării); algoritmi de prindere gata pregătiți; control în timp real și simulare online |
| Marcaj CE | Da (atestat SZUTEST SZT-25MA36171-1, 2025) |
| Adaptor de montare pe braț | Se confirmă în ofertă |
Domenii de utilizare
Întrebări frecvente
Se vinde pe bază de ofertă de preț: configurația, cantitatea și livrarea se confirmă pentru fiecare proiect.
Trei degete, fără police, cu câte trei articulații active: 9 grade de libertate, toate controlate independent în curent. Pentru un police și 16 articulații, alegeți Allegro Hand V5 Plus.
Fiecare vârf de deget este un senzor de presiune omnidirecțional de 360°, în formă de deget: un element capacitiv măsoară presiunea aerului din interior, iar suprafața își schimbă culoarea în funcție de sensibilitatea tactilă.
Cântărește 1,050 g și susține până la 12 kg, în funcție de metoda de măsurare.
Tipul A este standard, cu suport interior pentru o prindere fermă. Tipul B mută suportul în exterior pentru obiecte delicate, tipul C este mai scurt și detectează doar în partea superioară, pentru o prindere puternică, iar tipul D are un suport larg în spate pentru prinderi laterale.
Prin CAN la 500 Hz, cu o alimentare de 24.0 V și 5.0 A. Allegro Hand UXD oferă monitorizare în timp real, generarea pozițiilor și controlul mișcării, cu algoritmi de prindere gata pregătiți; montarea pe brațul dumneavoastră se confirmă în oferta de preț.
Mână robotică dexteră cu trei degete Wonik Allegro Hand V5
- Preț obișnuit
- Preț la cerere
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.