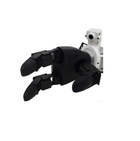
- Control de forță în fiecare articulație Șase micro-articulații fără perii, cu acționare directă și control de forță, și o articulație acționată prin angrenaje asigură control hibrid de forță și poziție, iar fiecare articulație își raportează cuplul.
- Trei degete, 7 grade de libertate Trei la police, două la arătător și două la degetul mijlociu, iar prima articulație a policelui se rotește cu ±60°.
- Comenzi de rigiditate și amortizare Fiecare articulație primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare, astfel încât prinderea poate fi reglată din software, de la una suplă la una fermă.
- 1,000 Hz prin USB 2.0 Modul, poziția, viteza, cuplul, temperatura, tensiunea și curentul articulațiilor și datele IMU se transmit la 1,000 Hz, în pachete de 1,234 de octeți trimiși și 1,270 de octeți primiți.
- 710 g la 175 × 88 × 77 mm Vârfurile degetelor au o repetabilitate de ±2 mm, iar mâna prinde până la 500 g pentru un obiect rotund de 5 cm, cu palma în jos sau spre stânga.
- 12–58 V, între −20 și 60 °C Mâna consumă 0.2 A în repaus la 58 V și până la 10 A, cu 400 W disponibili timp de 3 s.

Descriere
Unitree Dex3-1 este mâna robotică dexteră cu trei degete de la Unitree, iar aceasta este versiunea cu control de forță, fără matrice de senzori de presiune, realizată pentru umanoidul Unitree H2 și livrată ca o singură mână, stângă sau dreaptă. Un police cu trei grade de libertate lucrează în opoziție cu arătătorul și degetul mijlociu, care au câte două, în total șapte, pe o mână de 710 g care măsoară 175 × 88 × 77 mm.
Esența acestei mâini este controlul direct în articulație. Șase articulații sunt micro-unități fără perii, cu acționare directă și control de forță, iar una este acționată prin angrenaje; fiecare își măsoară cuplul și primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare, astfel încât mâna se poate închide delicat în jurul unui obiect sau îl poate ține ferm. Pentru teleoperarea H2, cercetarea privind prinderea și învățarea prin întărire, unde contactul poate fi citit din cuplul articulațiilor, este cea mai simplă cale de a-i oferi robotului mâini funcționale.
Vârfurile degetelor au o repetabilitate de ±2 mm, iar Unitree indică o sarcină de prindere de până la 500 g pentru un obiect rotund și dur de 5 cm, cu palma în jos sau spre stânga, cu o putere de până la 400 W timp de 3 s. Comunicația se face prin USB 2.0 la 1,000 Hz și returnează modul, poziția, viteza, cuplul, temperatura, tensiunea și curentul articulațiilor, precum și date IMU, cu o alimentare de 12–58 V care consumă 0.2 A în repaus și până la 10 A; mâna funcționează între −20 și 60 °C.
Dex3-1 Tactile pentru H2 este aceeași mână cu 33 de senzori de presiune, pentru lucrul bogat în contact, iar proprietarii de G1 au la dispoziție Dex3-1 pentru G1. Pentru cinci degete pe H2, consultați Unitree Dex5-1 sau răsfoiți toate mâinile robotice dextere din oferta noastră.
Capabilități principale
- Control de forță în fiecare articulație: Șase micro-articulații fără perii, cu acționare directă și control de forță, și o articulație acționată prin angrenaje asigură control hibrid de forță și poziție, iar fiecare articulație își raportează cuplul.
- Trei degete, 7 grade de libertate: Trei la police, două la arătător și două la degetul mijlociu, iar prima articulație a policelui se rotește cu ±60°.
- Comenzi de rigiditate și amortizare: Fiecare articulație primește comenzi de poziție, viteză, cuplu, rigiditate și amortizare, astfel încât prinderea poate fi reglată din software, de la una suplă la una fermă.
- 1,000 Hz prin USB 2.0: Modul, poziția, viteza, cuplul, temperatura, tensiunea și curentul articulațiilor și datele IMU se transmit la 1,000 Hz, în pachete de 1,234 de octeți trimiși și 1,270 de octeți primiți.
- 710 g la 175 × 88 × 77 mm: Vârfurile degetelor au o repetabilitate de ±2 mm, iar mâna prinde până la 500 g pentru un obiect rotund de 5 cm, cu palma în jos sau spre stânga.
- 12–58 V, între −20 și 60 °C: Mâna consumă 0.2 A în repaus la 58 V și până la 10 A, cu 400 W disponibili timp de 3 s.
Achiziție prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării, configurarea și responsabilitățile privind punerea în funcțiune se stabilesc în oferta de preț — prețul produsului nu include instalarea.
Caracteristici
Specificații tehnice
| Marcă | Unitree Robotics |
|---|---|
| Model | Dex3-1 (cu control de forță) |
| Robot compatibil | Unitree H2 (versiunea dedicată H2) |
| Mâna | Stânga sau dreapta, o mână per unitate, aleasă la comandă |
| Degete | 3 |
| Grade de libertate | 7: police 3, arătător 2, mijlociu 2 |
| Acționare | 6 micro-articulații fără perii, cu acționare directă și control de forță, 1 articulație acționată prin angrenaje |
| Control | Control hibrid de forță și poziție |
| Amplitudinea articulațiilor policelui | Articulația 0: −60° până la 60°; articulația 1: −35° până la 60°; articulația 2: 0–100° |
| Amplitudinea arătătorului și a mijlociului | Articulația 0: 0–90°; articulația 1: 0–100° |
| Greutate | 710 g |
| Dimensiuni (mâna întinsă) | 175 × 88 × 77 mm |
| Precizia poziționării repetate în vârful degetelor | ±2 mm |
| Sarcină de prindere | Până la 500 g pentru un obiect rotund și dur de 5 cm, cu palma în jos sau spre stânga |
| Putere de vârf | 400 W timp de 3 s |
| Senzori de presiune | Niciunul (33 pe Dex3-1 Tactile) |
| Feedback | Modul, poziția, viteza, cuplul și temperatura articulațiilor; tensiune și curent; date IMU |
| Tensiune de lucru | 12–58 V |
| Curent | 0.2 A în repaus la 58 V, maximum 10 A |
| Interfață de comunicație | USB 2.0 |
| Frecvența de comunicație | 1,000 Hz |
| Dimensiunea pachetelor | 1,234 de octeți trimiși, 1,270 de octeți primiți |
| Comenzi de control | Modul articulației, poziție, viteză, cuplu, rigiditate, amortizare |
| Temperatură de lucru | −20 până la 60 °C |
Domenii de utilizare
Întrebări frecvente
Prețul pentru mâna robotică cu trei degete și control de forță Unitree Dex3-1 pentru H2 pe piața dumneavoastră este 38.100 lei.
Șase dintre cele șapte articulații sunt micro-unități fără perii, cu acționare directă și control de forță, iar una este acționată prin angrenaje. Fiecare articulație își măsoară și își comandă cuplul, astfel încât mâna funcționează cu control hibrid de forță și poziție și poate deveni suplă prin comenzile de rigiditate și amortizare.
Nu. Aceasta este versiunea cu control de forță; Dex3-1 Tactile pentru H2 adaugă 33 de senzori de presiune în 9 matrice, care detectează de la 10 g la 2,500 g. Fără ei, contactul se citește prin cuplul articulațiilor.
Până la 500 g pentru un obiect rotund și dur de 5 cm, cu palma în jos sau spre stânga, cu o putere de până la 400 W timp de 3 s. Vârfurile degetelor au o repetabilitate de ±2 mm.
Prin USB 2.0 la 1,000 Hz, cu alimentare de 12–58 V, returnând modul, poziția, viteza, cuplul, temperatura, tensiunea și curentul articulațiilor și datele IMU. Montarea și cablarea pe H2-ul dumneavoastră se confirmă în oferta de preț.
Fiecare unitate este o singură mână, cu partea aleasă la comandă, așa că un H2 cu două mâini are nevoie de câte una din fiecare. G1 are propriile versiuni Dex3-1.
Mână robotică cu trei degete și control de forță Unitree Dex3-1 pentru H2
- Preț obișnuit
- 38.100,00 lei
- Preț redus
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.